假设演练:反光零件外观检测
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务与本次假设
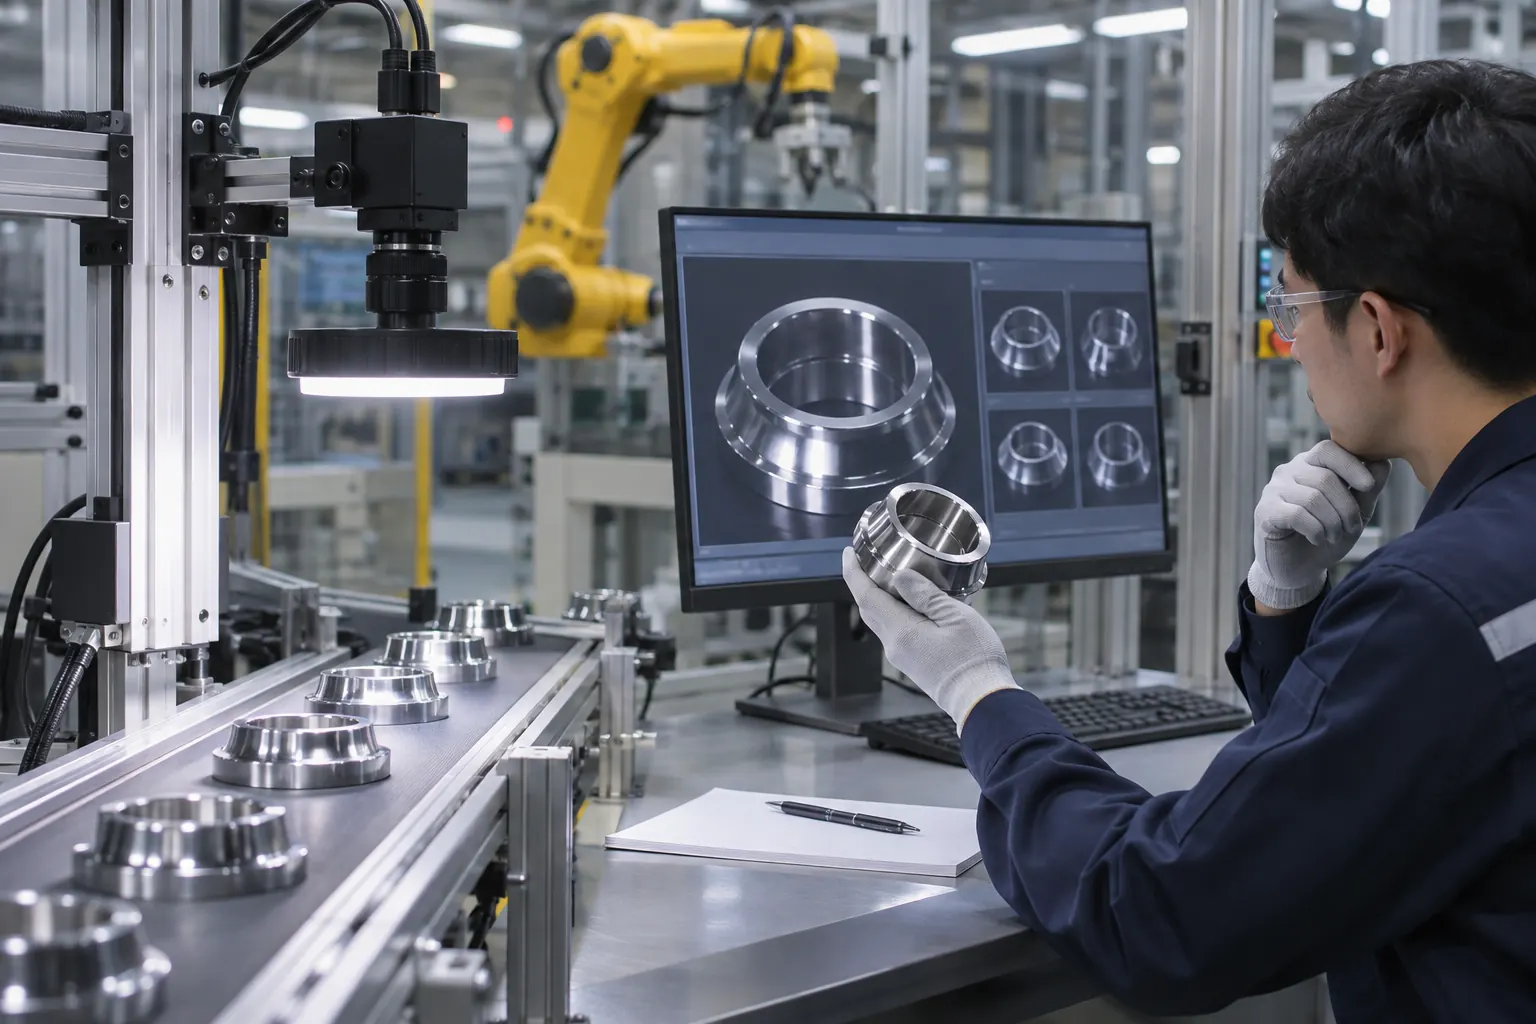
假设金属零件在同一缺陷位置出现强反光,算法结果随摆放改变。演练先记录光源、镜头和曝光,不先换模型;用相同物件在允许位置范围采集,保存良品、缺陷和无法判断的原图。
两条可行路线与取舍
路线一保留现有算法,先用真实样件比较照明角度、曝光与漫射条件,目标是让原图中的缺陷稳定可判。路线二在图像信息足够且标签明确后,再调整判定或学习模型,增加数据与验证工作。若细节已饱和或模糊,换模型不应被当作首选补救;漫射也要检查是否同时弱化所需缺陷对比。
按实际任务执行的方法
固定相机、镜头和原始配置,使用同一批良品、缺陷与争议样件,在允许摆放范围采集。保存原图而非只保框图,每次只改一个有依据的光学条件。将物件或批次作为独立划分单位,配置冻结后再验证,不把同一物件近似图同时用于调试和独立评价。漏检、误报和无法判断分别计数。
假设推演:用结果作判断
演练假设1000个良品与10个缺陷全部判良,总体正确率仍约99.01%,却漏掉全部缺陷,因此不能按总体百分比选择方案。若漫射使良品反光减少却同时看不见细划伤,就不能仅选更均匀的画面;需回到任务对比。若原图可判而结果仍错,再进入标签和算法分支,保留独立批次的全部结果。
同一物件的多张图与独立物件数量分列,无法判断保留人工入口,不为提高百分比删除边界样本。
遇到问题时的分支与退出
若细节在原图中已经饱和或模糊,返回光学条件;若图像可判而输出不稳,再看标签与模型。验收分别报告漏检、误报和不可判断,关联到独立批次样本。此为原创验证计划,没有对应客户工厂或已经测得的准确率。
同一物件多张图与独立物件数量分列,边界缺陷交人工复核规则处理,不能为了好看的比例剔除所有难例。
回到技术条件复核
多方向或漫射照明可用于减少反光干扰、使反射件成像更均匀。[S3][S4] 同时也要检查某些靠方向性反射出现的缺陷是否被弱化。选择不是把眩光全部去掉就结束,而是让目标特征稳定、非目标变化受控;光源改变后,算法和阈值都要用独立样本复查。
开始前的条件
1. 缺陷与争议判据及物件编号
2. 光源相机曝光和摆放范围
3. 独立批次原图及错误分母
判断依据与资料
具体判断条件
- 成像改善以目标特征而非美观判断
- 漏检误报与不可判断单列
- 调试与独立验证不共享同次样本
原始资料阅读
Optimizing Image Quality
https://docs.baslerweb.com/optimizing-image-quality
Real-Time Data Exchange (RTDE)
https://www.universal-robots.com/manuals/EN/HTML/SW10_10/Content/Prod-RTDE/Real_Time_Data_Exchange_RTDE.htm
Basler: Light in Machine Vision
https://www.baslerweb.com/en/learning/illumination/
KEYENCE: Machine Vision Lighting Selection Guide
https://www.keyence.com/products/vision/resources/vision-resources/basics-of-lighting-selection.jsp
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。