factroboai.com
成像判断演练
factroboai.com
视觉与联动环节
视觉定位
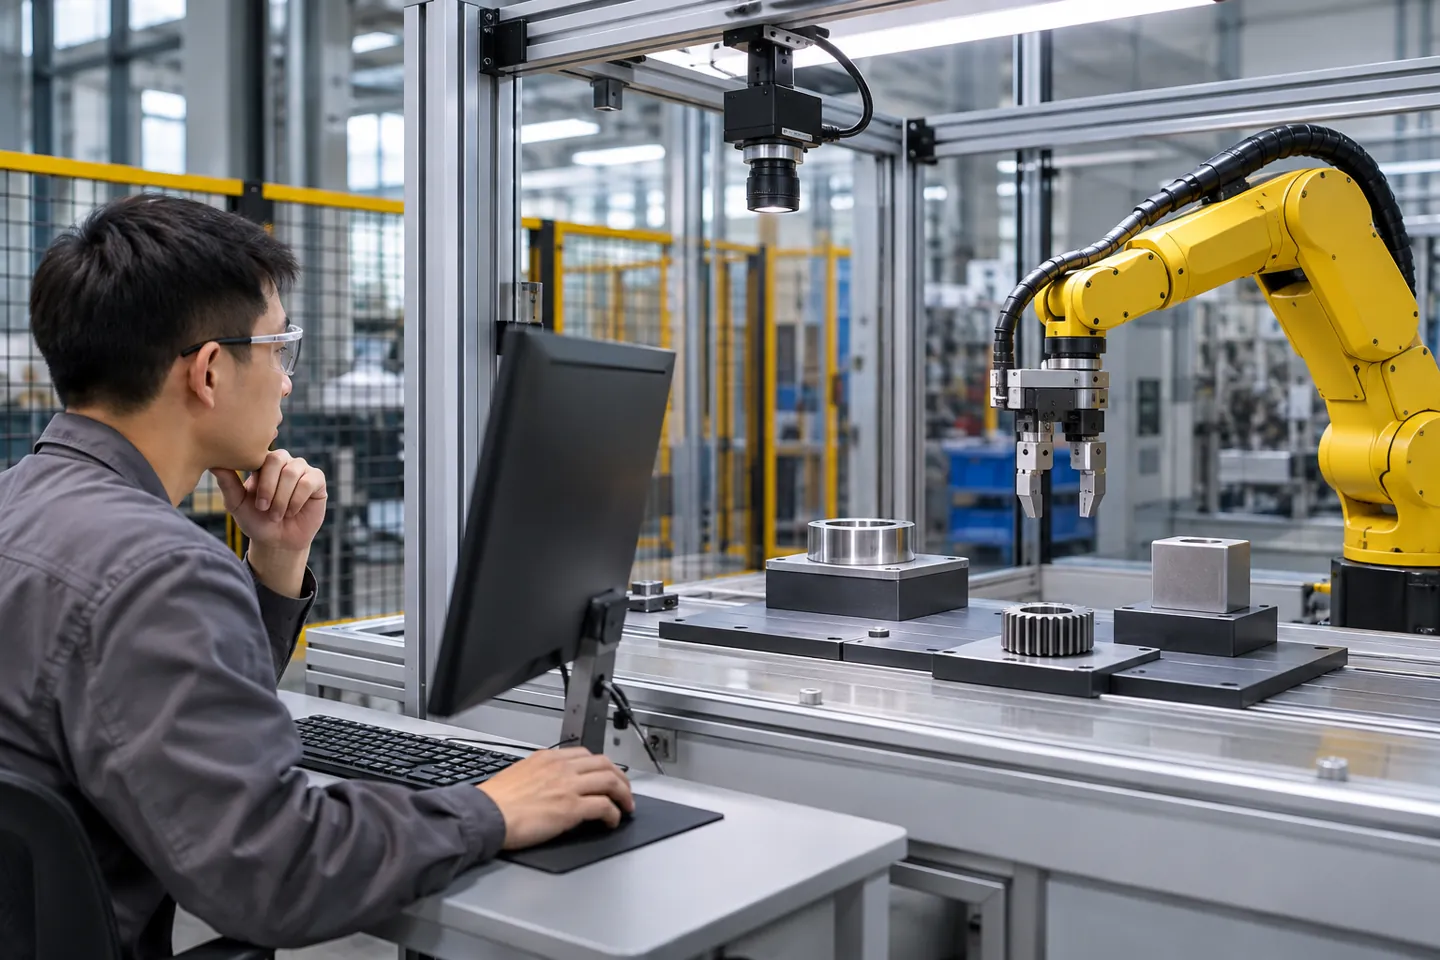
视觉定位受相机安装、标定、目标高度和坐标关系影响。平面标定的假设应写明,不能把不同高度的物体都按同一平面变换直接处理。
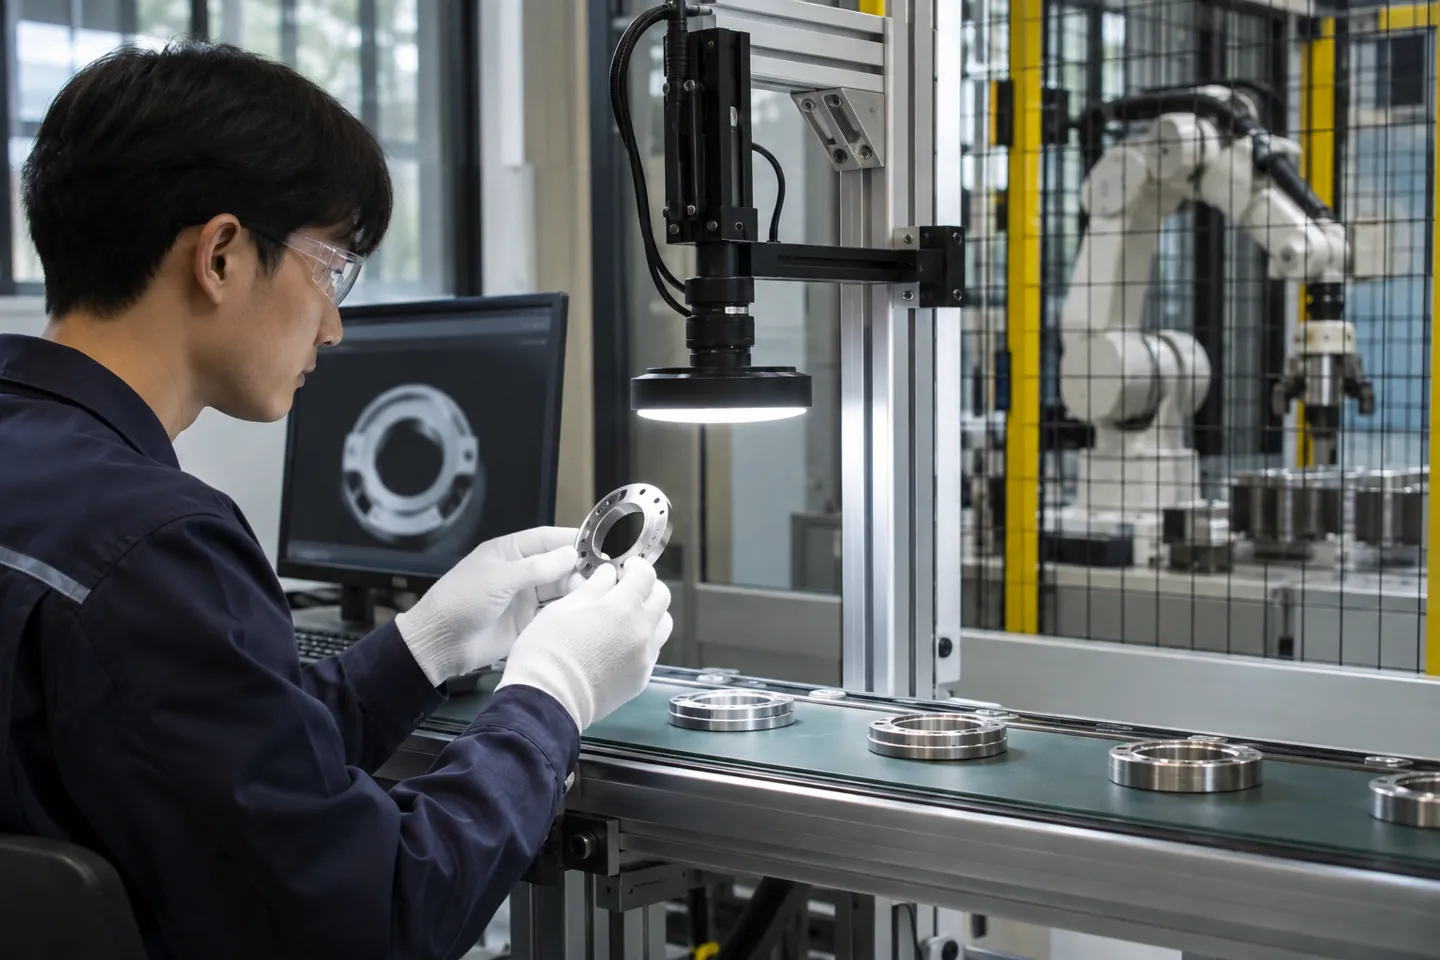
外观检测
缺陷检测需定义缺陷类别、可接受边界与争议样本。样本集按批次或来源划分,避免同一件物体的近似图同时进入调试与验证。
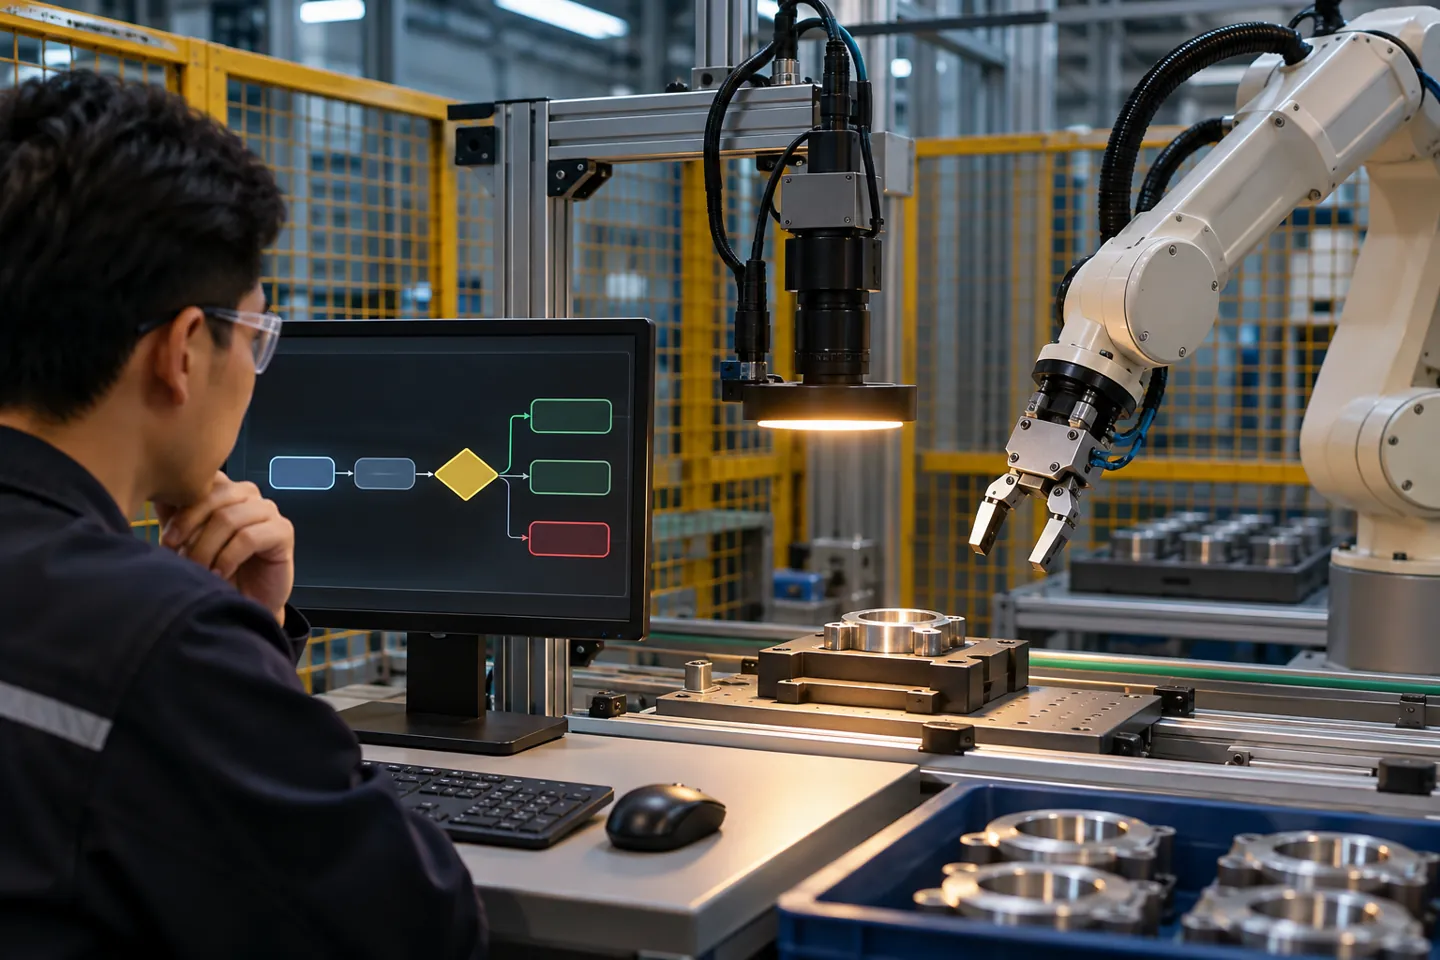
机器人引导
视觉结果进入机器人前要有任务号、时间和有效性。旧图像的正确坐标对当前工件也可能错误,超时或多目标应进入明确分支。
工位数据采集
工位数据需要区分采集时间、接收时间和算法完成时间。UR RTDE文档的字段和控制器时间有具体语义,只能按对应版本使用。[S2]
factroboai.com
视觉应用方案
factroboai.com
机器视觉解读
0102030405060708
工厂视觉方案怎么评:光学、样本与错误代价
把图像质量、样本划分、错误代价和动作时序分别验证,避免用AI名词替代结果。
视觉联动验证:缺陷分母、过期结果和原始记录
给每类缺陷写可观察特征、合格边界、测量方法和争议处理。对于无法通过图像判断的内部缺陷,应明确超出视觉任务。模型置信分数、分类阈值和人工判定各自是什么应分别说明。没有标签依据时,增加模型复杂度并不能解决“对错由谁定义”的根本问题。
工厂视觉与机器人联动采购准备:把输入、范围和报价依据一次说明白
工厂视觉采购先说明输出用于什么决策:定位、缺陷、测量还是分类。输入样件、争议标签、错误代价和下游处置构成范围,AI名称和相机分辨率不能替代这些条件。报价应拆成成像、数据、算法、联动与验证资料,避免把演示结果误当产线保证。
工厂视觉与机器人联动应用方案:三种任务怎样形成可评审资料
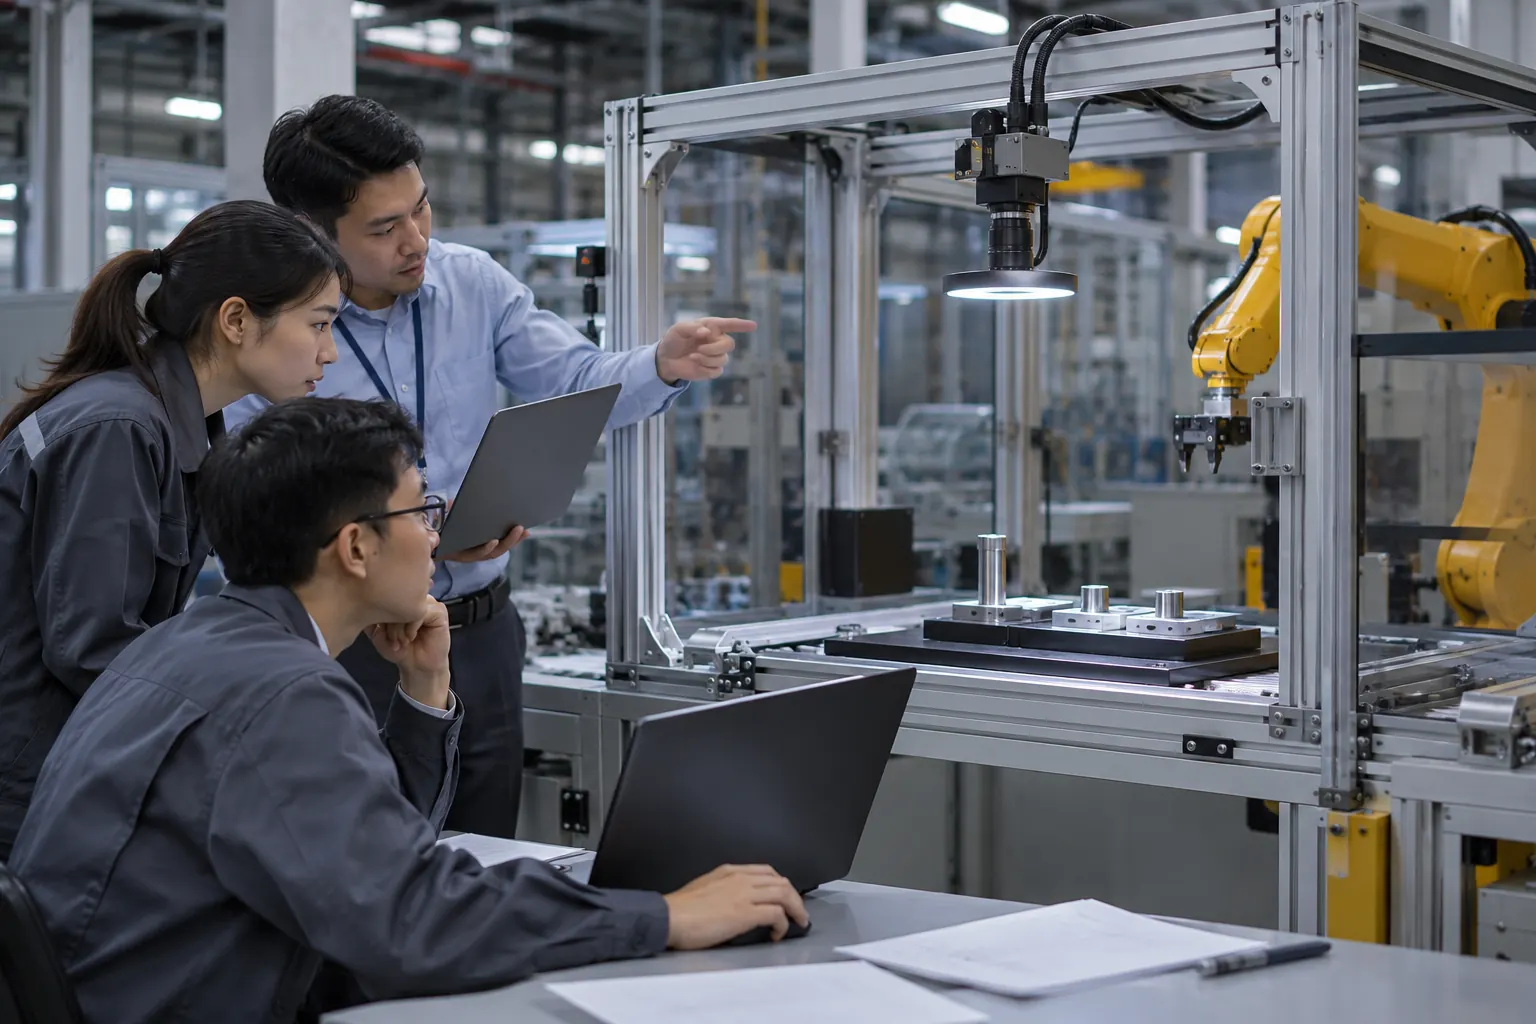
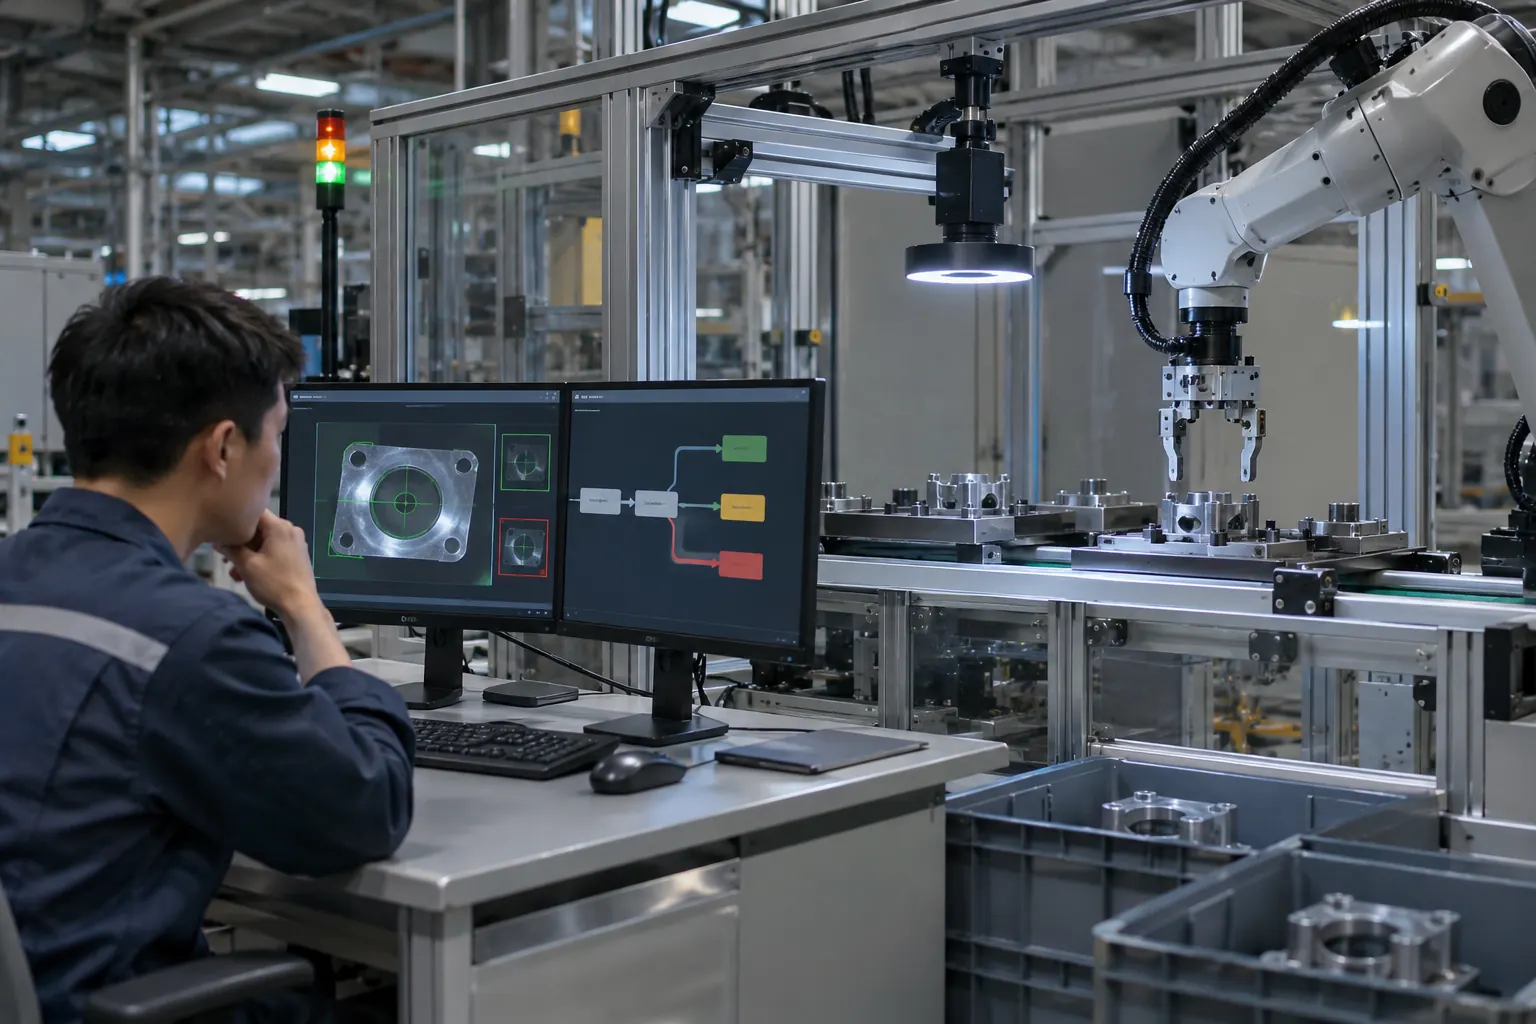
应用方案先从原图是否能呈现目标信息开始,再讨论模型与动作。相机、照明、标定和对象变化共同决定输入,触发号把图像与物件绑定。若结果过期、无目标或多目标,要有明确分支,不让看似合理的坐标无条件进入机器人。
工厂视觉与机器人联动排错:从症状、分支到问题关闭
排错先保留原图与标签,再查成像、模型和时序。饱和、模糊、采集错件与算法误判是不同问题;总体准确率可能掩盖稀少缺陷的漏检。记录每类错误的分母和人工复核,别通过删掉困难图让结果变好。
工厂视觉与机器人联动维护与变更:基线、影响矩阵和复查记录
维护不能只擦镜头,还要保持相机、光源、曝光、配方和模型的版本关系。移动设备、换材料或改阈值后,复查原问题集与独立样本;保持训练、调试和验证用途分离,避免验证集反复用于调参后仍被称作独立测试。
视觉光源怎么选:背光、明场、暗场与漫射的真实差别
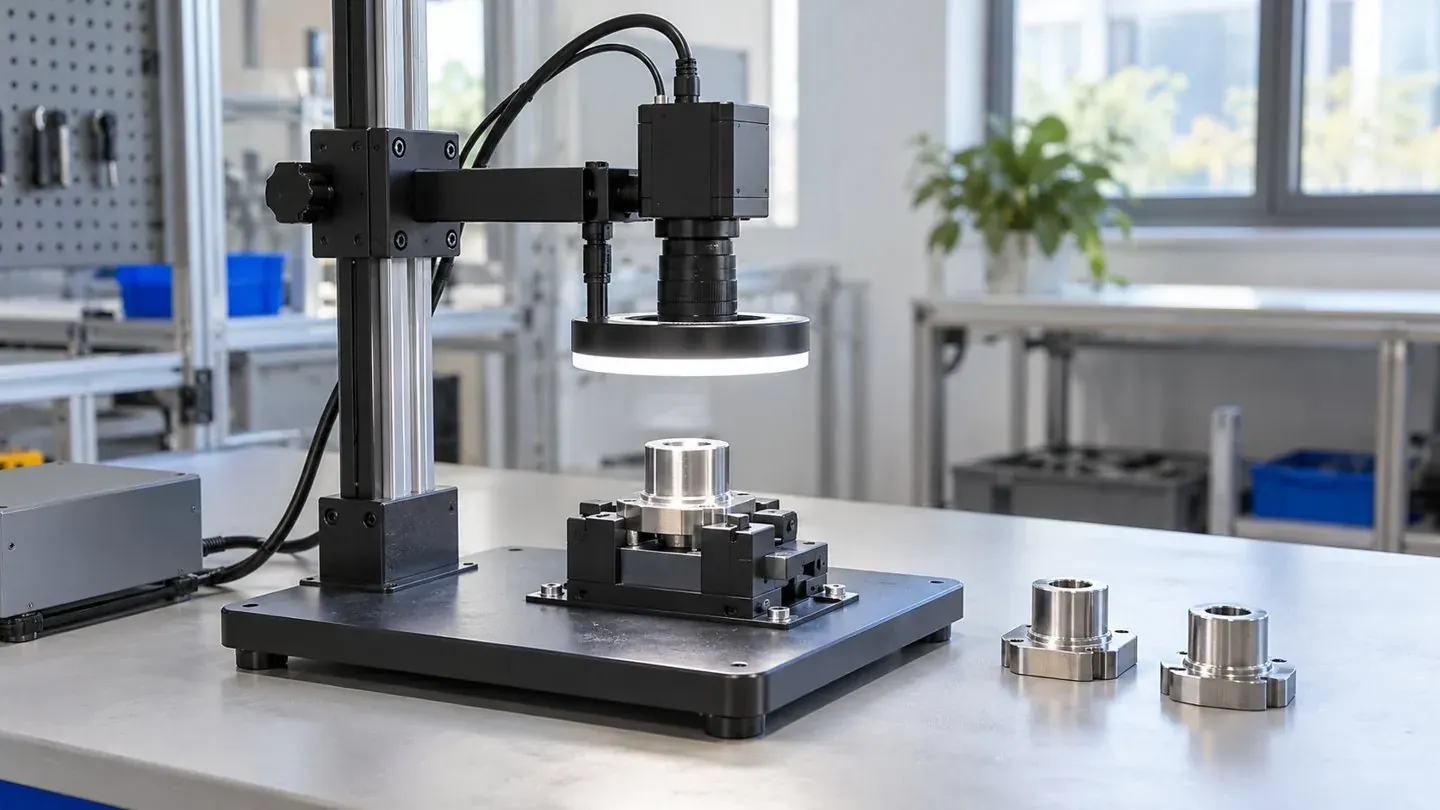
视觉系统首先要在原图中形成能被判断的对比,而不是靠算法补回不存在的细节。外轮廓、字符、表面划伤与反光件对光的需求不同。Basler和KEYENCE的原始照明资料可帮助理解几种路线;实际选择要用真实样件及允许位置变化验证,不能由光源名称保证检出率。
工厂视觉与机器人联动交付验收:把资料、过程和责任交接清楚
交付应能从一件误判追溯到原图、标签、光学、模型、阈值和下游动作。数据划分、失败样本、版本与排除规则作为正式资料,不能只有汇总百分比。明确配置改变怎样回归,真实现场值留给实际验证,而不在文章虚构。
factroboai.com
视觉任务
咨询准备清单
从照明、成像到判定方法,围绕真实缺陷与定位目标比较机器视觉方案。
- 01
视觉定位:记录相机镜头光源和固定关系
- 02
外观检测:建立缺陷说明及人工复核规则
- 03
机器人引导:关联触发编号图像和工件号
- 04
工位数据采集:定义事件时间源与同步方法
factroboai.com
图像与任务表
工厂视觉与机器人联动需求与范围工作表
用于询问前整理输入。示例行仅演示填写方法,待填行可直接补充;未知项保留待确认。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓工厂视觉与机器人联动方案同口径对比表
先对齐适用任务和核对项,再填范围与取舍;不含虚构报价或实测参数。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓工厂视觉与机器人联动复核与交接记录表
将预期、观察、失败和责任保留为独立列,可用于方案评审与真实任务记录。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓factroboai.com