问题从哪里开始
工厂视觉要先确定输出是位置、类别、缺陷还是测量值。定位误差、漏检、误报与处理延迟需要不同的检查。光学条件改变会影响输入分布,算法分数也不等于真实正确概率。本站围绕定位、外观、联动和数据记录建立资料体系,帮助把演示图变成可复查的验证计划。
视觉定位的判断方法
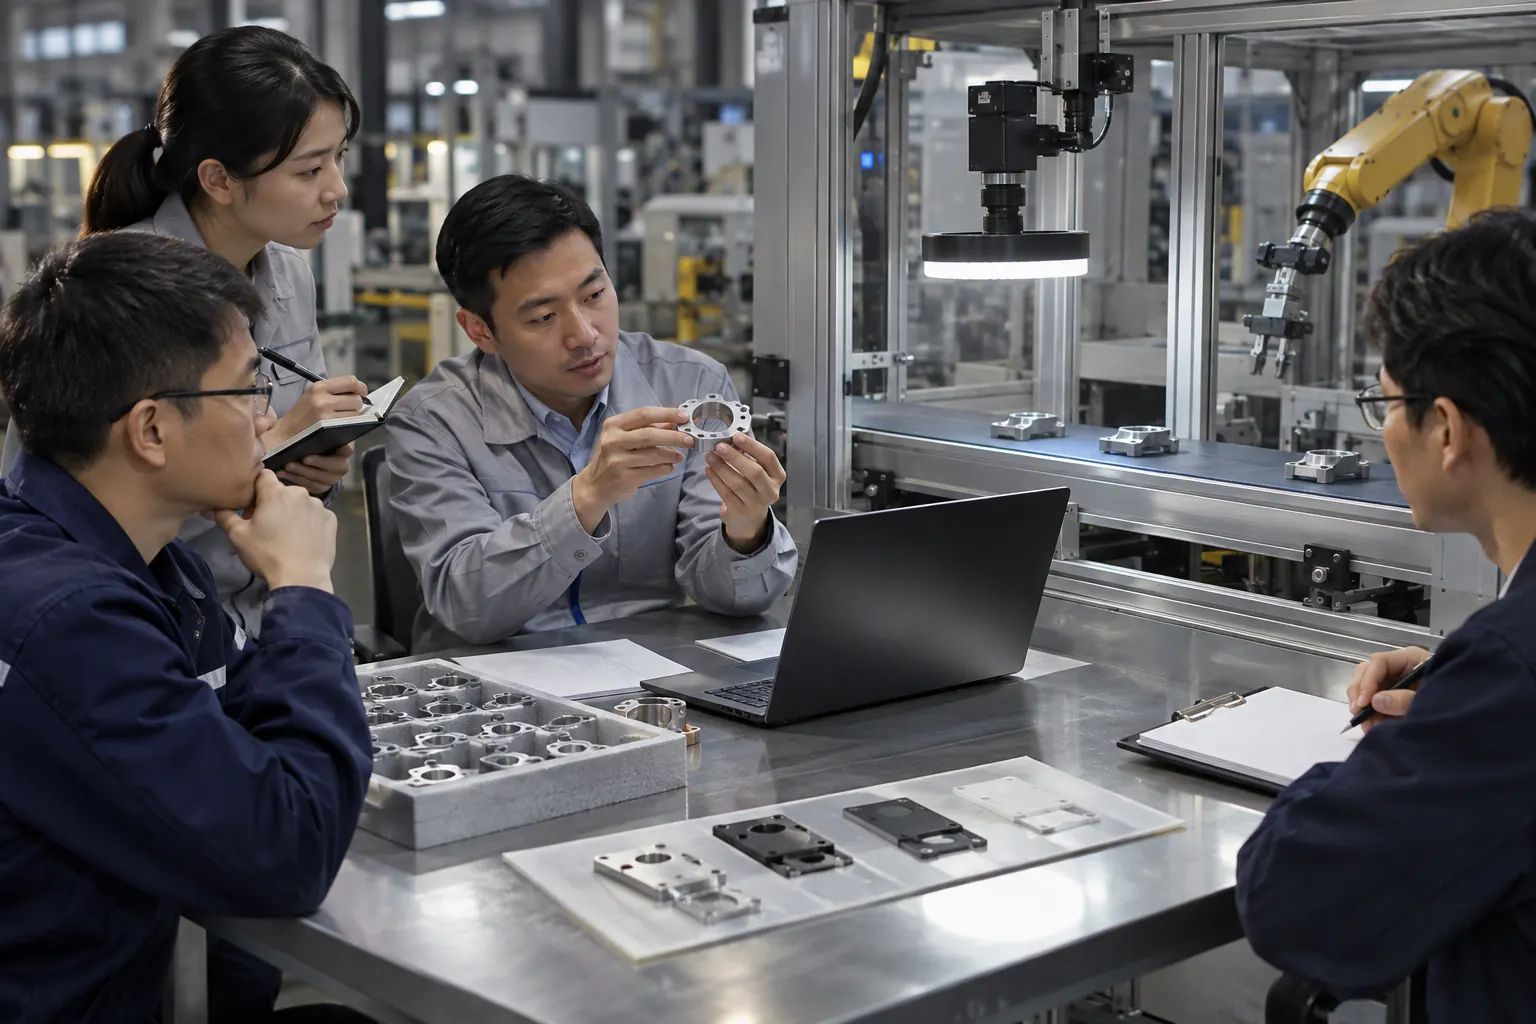
视觉定位受相机安装、标定、目标高度和坐标关系影响。平面标定的假设应写明,不能把不同高度的物体都按同一平面变换直接处理。
1. 记录相机镜头光源和固定关系
2. 用独立位置核对坐标残差
3. 将目标姿态与机器人TCP版本关联
易错点:画面中心对准不证明边缘和不同高度仍准确。
外观检测的判断方法
缺陷检测需定义缺陷类别、可接受边界与争议样本。样本集按批次或来源划分,避免同一件物体的近似图同时进入调试与验证。
1. 建立缺陷说明及人工复核规则
2. 冻结配置后使用独立验证样本
3. 分别报告漏检误报与不可判断
易错点:总体准确率可能掩盖稀少缺陷的漏检。
机器人引导的判断方法
视觉结果进入机器人前要有任务号、时间和有效性。旧图像的正确坐标对当前工件也可能错误,超时或多目标应进入明确分支。
1. 关联触发编号图像和工件号
2. 定义有效期与无目标处理
3. 检查到位许可和取放结果
易错点:不能把识别输出直接当作无条件动作许可。
工位数据采集的判断方法
工位数据需要区分采集时间、接收时间和算法完成时间。UR RTDE文档的字段和控制器时间有具体语义,只能按对应版本使用。[S2]
1. 定义事件时间源与同步方法
2. 保存原图算法输出和配置
3. 统计丢帧重试与人工复判
易错点:只保留缩略图或平均延迟会丢失问题细节。
明确假设的对照算例
假设工件在像面移动相当于100mm/s,允许曝光内位移0.05mm,则曝光预算0.05÷100=0.0005秒即0.5ms;这是运动与曝光的理想算例,光照和成像还需验证。[S1] 另有1000个良品和10个缺陷,全部判良也有约99.01%总体准确率,却漏掉全部缺陷,所以必须分开报告。
进一步核对的技术条件
检测样本的统计单位也需先决定:图片、零件和缺陷区域各自回答不同问题。同一件零件的多张图不能不加说明地计成多个独立零件;零件级结果与图片级结果应分列,并说明多视角如何合并。
来源与适用条件
技术背景见 [S1] [S2];本站的步骤、算例和记录字段为原创整理。示例不对应在售型号、真实客户或已完成的试验,原始文档只在各自设备、软件与研究范围内适用;缺失条件要标待确认,不能写成默认满足。
资料依据与适用范围
[S1] Optimizing Image Quality — Basler
https://docs.baslerweb.com/optimizing-image-quality
支持内容: 照明、曝光、光圈和增益的取舍
适用范围: 成像技术资料,不是系统准确率保证
查阅日期: 2026-11-04
[S2] Real-Time Data Exchange (RTDE) — Universal Robots
https://www.universal-robots.com/manuals/EN/HTML/SW10_10/Content/Prod-RTDE/Real_Time_Data_Exchange_RTDE.htm
支持内容: 控制器状态、时间戳与字段版本
适用范围: 只适用于文档对应UR接口,不推广其他控制器字段
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。