工厂AI视觉与机器人集成/ 视觉定位
视觉定位
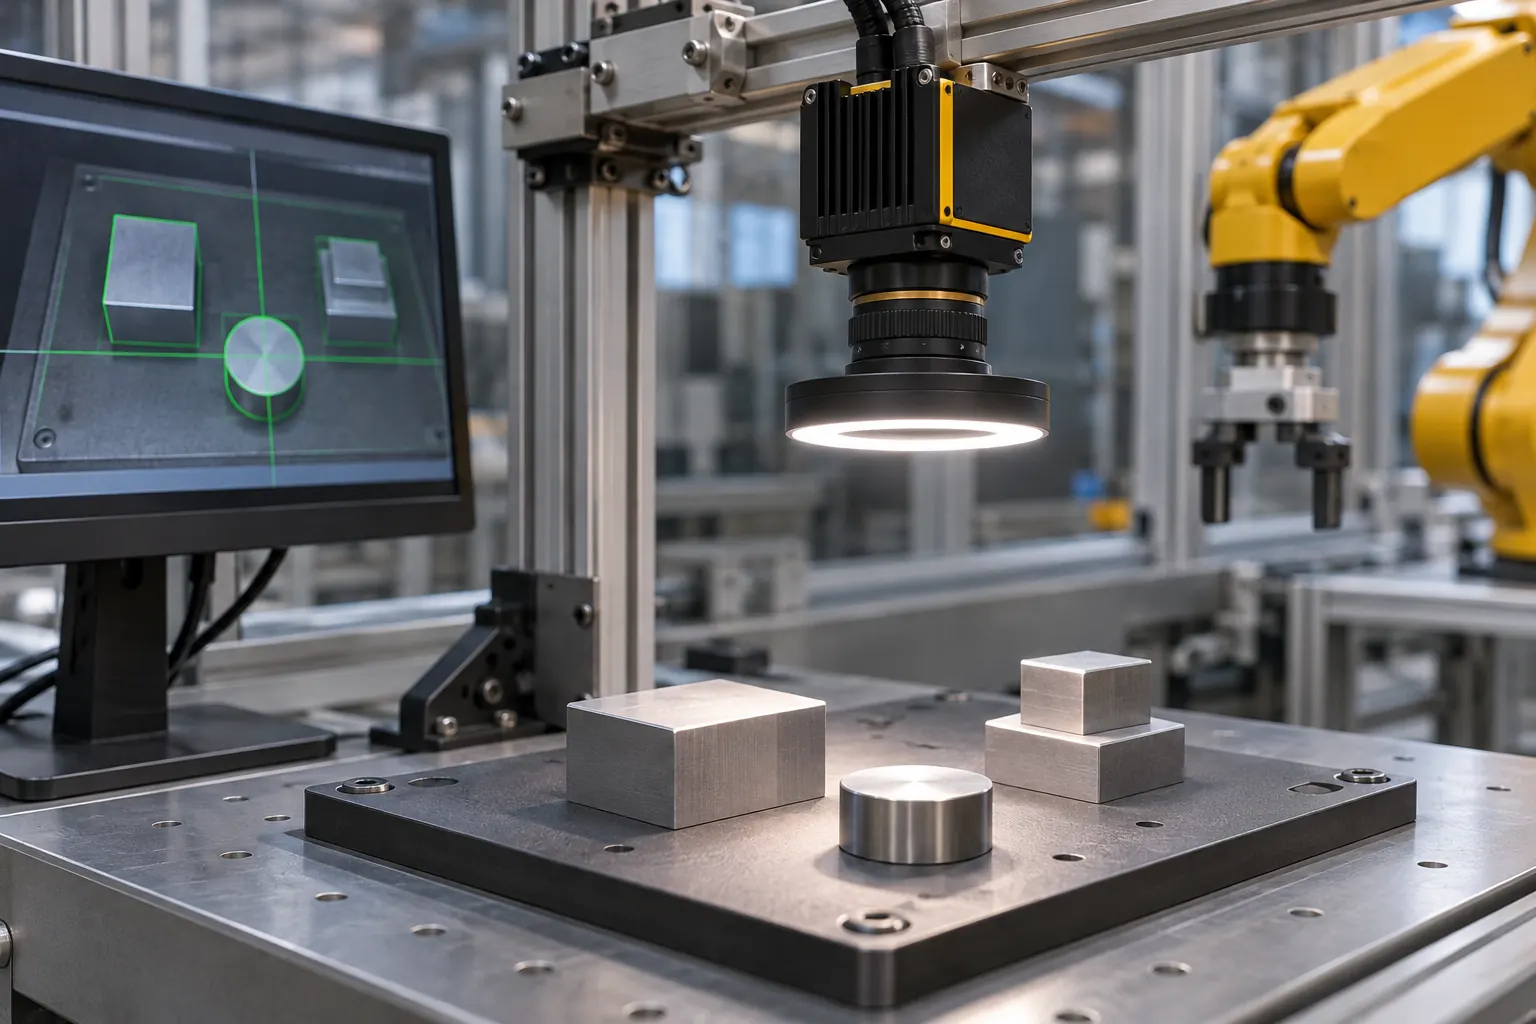
视觉定位受相机安装、标定、目标高度和坐标关系影响。平面标定的假设应写明,不能把不同高度的物体都按同一平面变换直接处理。
选型与应用说明
原理与关键区别
视觉定位受相机安装、标定、目标高度和坐标关系影响。平面标定的假设应写明,不能把不同高度的物体都按同一平面变换直接处理。
具体核对步骤
- 记录相机镜头光源和固定关系
- 用独立位置核对坐标残差
- 将目标姿态与机器人TCP版本关联
容易误判的地方
画面中心对准不证明边缘和不同高度仍准确。
本方向输入与判断
工件姿态、视野、表面和遮挡
相机到机器人坐标如何标定?
检查边缘姿态及标定失效
保留记录
标定文件与定位失败分类
适用边界
不预先承诺定位性能
原始资料阅读
[S1] Optimizing Image Quality
https://docs.baslerweb.com/optimizing-image-quality
成像技术资料,不是系统准确率保证
[S2] Real-Time Data Exchange (RTDE)
https://www.universal-robots.com/manuals/EN/HTML/SW10_10/Content/Prod-RTDE/Real_Time_Data_Exchange_RTDE.htm
只适用于文档对应UR接口,不推广其他控制器字段
沟通前准备
复核记录字段
1. 记录相机镜头光源和固定关系
2. 用独立位置核对坐标残差
3. 将目标姿态与机器人TCP版本关联
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。