工厂AI视觉与机器人集成/ 机器人引导
机器人引导
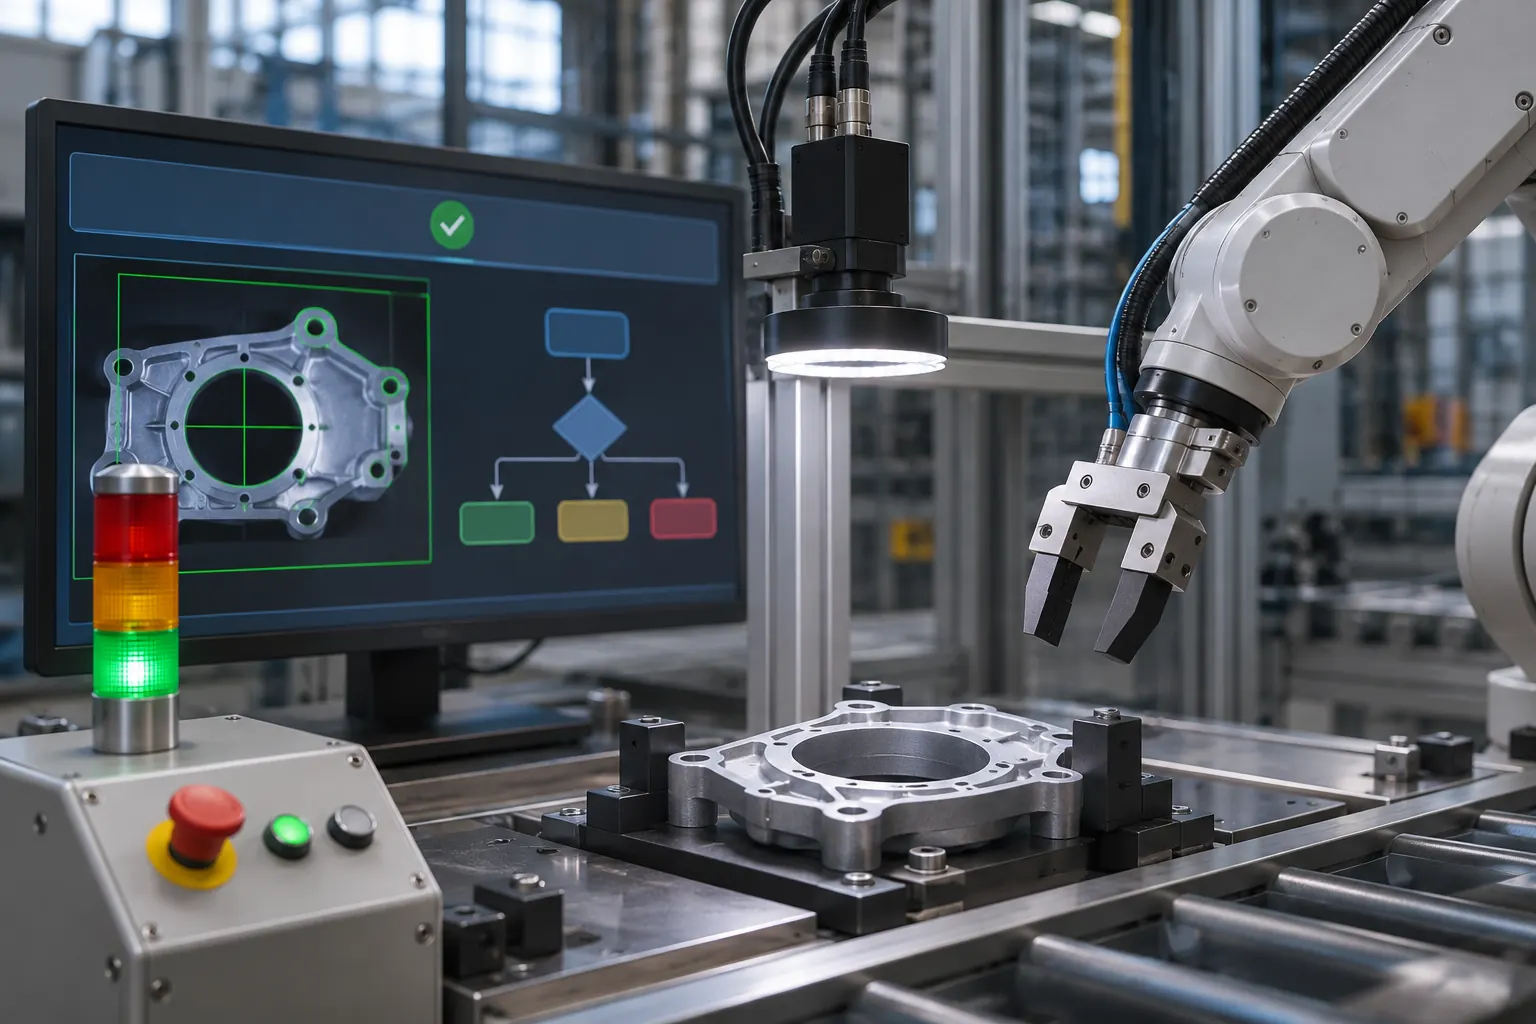
视觉结果进入机器人前要有任务号、时间和有效性。旧图像的正确坐标对当前工件也可能错误,超时或多目标应进入明确分支。
选型与应用说明
原理与关键区别
视觉结果进入机器人前要有任务号、时间和有效性。旧图像的正确坐标对当前工件也可能错误,超时或多目标应进入明确分支。
具体核对步骤
- 关联触发编号图像和工件号
- 定义有效期与无目标处理
- 检查到位许可和取放结果
容易误判的地方
不能把识别输出直接当作无条件动作许可。
本方向输入与判断
可抓区域、工具偏置、失败流程
坐标版本和动作许可怎样同步?
检查过期结果与无目标处理
保留记录
图像、坐标与动作日志对照
适用边界
不能直接使用未核实坐标驱动动作
原始资料阅读
[S1] Optimizing Image Quality
https://docs.baslerweb.com/optimizing-image-quality
成像技术资料,不是系统准确率保证
[S2] Real-Time Data Exchange (RTDE)
https://www.universal-robots.com/manuals/EN/HTML/SW10_10/Content/Prod-RTDE/Real_Time_Data_Exchange_RTDE.htm
只适用于文档对应UR接口,不推广其他控制器字段
沟通前准备
复核记录字段
1. 关联触发编号图像和工件号
2. 定义有效期与无目标处理
3. 检查到位许可和取放结果
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。